Codeurs absolus ou incrémentaux : bien choisir selon votre besoin

Codeurs absolus ou incrémentaux : bien choisir selon votre besoin

06/10/2026
Vincent

Dans tout système de contrôle de mouvement, la mesure de position et de vitesse conditionne directement la répétabilité, la cadence et la fiabilité de votre équipement. Le choix du capteur de retour de position constitue une décision technique centrale lors de la conception ou de la modernisation d’une ligne de production. Face à l’offre industrielle, l’opposition classique entre codeurs incrémentaux et codeurs absolus reste au cœur des arbitrages d’ingénierie.

Ce choix dépasse la simple comparaison de prix. Il engage l’architecture de contrôle, le protocole de liaison avec le variateur, le temps de remise en service après coupure et le niveau d’interopérabilité. Maîtriser le fonctionnement de ces capteurs et leurs liaisons numériques vous permet de dimensionner votre solution au plus juste, sans sous-estimer vos contraintes d’exploitation ni surpayer des fonctions superflues.

Mesure incrémentale ou position absolue : principes de fonctionnement
La distinction fondamentale repose sur la nature de l'information générée par le disque de mesure.
Le codeur incrémental génère des impulsions électriques à chaque déplacement d'axe. Sa structure comporte deux pistes optiques ou magnétiques décalées de 90 degrés électriques (voies A et B), complétées par un top tour (voie Z). Le traitement en quadrature par la carte d'axe quadruple la résolution apparente et indique le sens de rotation. Dès que l'alimentation est coupée, la position courante est perdue. Au redémarrage, l'axe doit obligatoirement réaliser une prise d'origine mécanique sur un capteur de référence pour recaler son zéro machine.
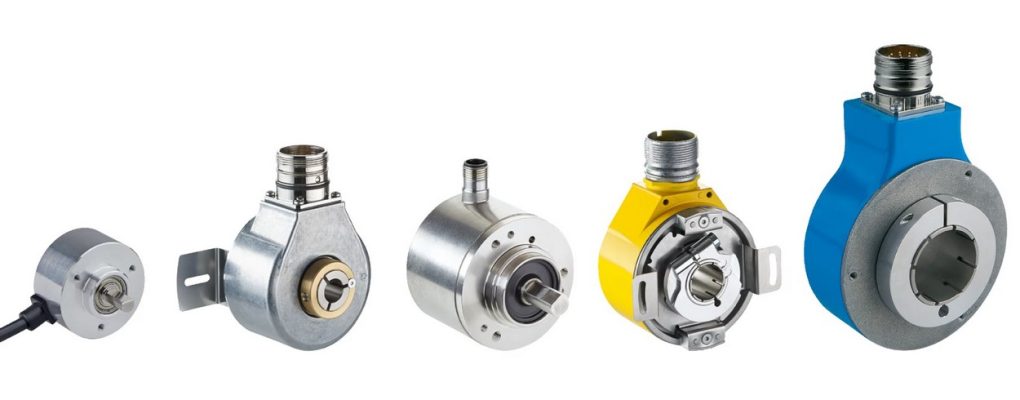
Gamme de codeurs incrémentaux

Gamme de codeurs incrémentaux (© sick.com)

Le codeur absolu attribue une valeur numérique unique à chaque position angulaire. Cette mesure s'appuie sur un disque codé, souvent en code Gray, lu par des photodiodes ou des capteurs magnétiques. Dès la mise sous tension, le composant transmet la coordonnée exacte de l'arbre, sans aucun mouvement préalable. Deux variantes existent : le monotour, dont la mesure couvre 360 degrés avant de reboucler, et le multitours, qui intègre un train de micro-engrenages ou une mémoire non volatile pour comptabiliser plusieurs milliers de tours (typiquement 4 096 tours sur 12 bits).

Interfaces électriques et protocoles de communication

La transmission de la mesure vers le variateur dépend de la technologie retenue.
Pour les modèles incrémentaux, les signaux transitent par des lignes différentielles selon la norme RS-422 en logique TTL 5 V ou HTL 24 V. La liaison HTL résiste mieux aux perturbations électromagnétiques sur des distances supérieures à 50 mètres, mais sa fréquence est limitée sous 200 kHz. Le format TTL offre une bande passante jusqu'à 1 MHz, adaptée aux vitesses élevées.

Pour les modèles absolus, des liaisons série synchrones évitent de multiplier les conducteurs :

  • Le protocole SSI (Synchronous Serial Interface) : standard sur liaison RS-422 à quatre fils (une paire d'horloge maître, une paire de données capteur). Simple et éprouvé, il fonctionne en sens unique sans voie de retour pour le diagnostic.
  • Le protocole BiSS-C (Bidirectional Serial Synchronous) : interface ouverte point à point atteignant 10 Mbit/s. Elle permet d'interroger la position en temps réel tout en échangeant des paramètres et des alarmes de maintenance.
  • Le standard EnDat 2.2 de Heidenhain : protocole numérique répandu sur les machines exigeantes. Il transmet la position, lit la plaque signalétique du moteur et intègre des fonctions de sécurité jusqu'au niveau SIL 3.

L'intégration moderne : le concept mono-câble

Les constructeurs ont rationalisé le raccordement en éliminant le câble de signal séparé.
La technologie Hiperface DSL de Sick intègre la communication codeur directement dans deux conducteurs torsadés au sein du câble de puissance moteur. Cette liaison numérique à 9,375 Mbit/s transporte la position, la température et les vibrations jusqu'à 100 mètres.
Dans l'écosystème Siemens, l'interface propriétaire DRIVE-CLiQ applique un principe semblable avec connectique industrielle dédiée. Le variateur reconnaît les paramètres moteur dès le raccordement sous TIA Portal.

Résolution, bande passante et précision réelle

Il convient de distinguer résolution et précision mécanique. Un codeur absolu 20 bits fournit 1 048 576 points par tour (résolution angulaire théorique de 0,00034 degré). Sur un modèle incrémental, un disque de 2 048 impulsions délivre 8 192 points par tour après décodage.
Toutefois, la précision finale dépend des tolérances d'usinage, du faux-rond de l'arbre, du jeu dans les accouplements et des dilatations. Monter un codeur 24 bits sur une vis à billes ayant un jeu de plusieurs centièmes de millimètre n'améliorera pas le résultat de guidage. La période d'échantillonnage de la boucle de position (souvent 125 à 250 microsecondes) doit aussi correspondre au débit du protocole.
Vos lignes de production subissent des arrêts imprévus récurrents ?
Contactez nos experts pour réaliser un audit complet de vos automatismes industriels.

Exemples

Dans une cellule logistique, le convoyeur à rouleaux fonctionne avec un moteur asynchrone piloté par un variateur de fréquence standard. Un codeur incrémental HTL 1 024 points en bout d'arbre suffit pour réguler la vitesse à 1,5 m/s et gérer l'espacement des colis. L'absence de position absolue ne nuit aucunement à l'exploitation.
Sur une ligne de conditionnement, un carrousel rotatif à 12 alvéoles est entraîné par un servomoteur synchrone. Un codeur absolu multitours sous BiSS-C élimine la prise d'origine. Après un arrêt d'urgence, la machine repart instantanément sans risque d'endommager les outillages ni de perdre le repérage des pièces.
Pour un transtockeur de 15 mètres de hauteur, un capteur absolu multitours sur pignon-crémaillère garantit le maintien de la coordonnée verticale, évitant tout dépassement de course après coupure électrique.

Limites et contraintes

L'intégration de codeurs numériques absolus implique des exigences strictes :

  • Sensibilité CEM : les liaisons rapides nécessitent une reprise de blindage à 360 degrés et un cheminement séparé des câbles de puissance.
  • Environnement mécanique : les disques optiques supportent mal les vibrations intenses et les températures supérieures à 85 degrés Celsius. En ambiance sévère, les capteurs magnétiques ou résolveurs offrent une alternative robuste.
  • Interopérabilité : les liaisons propriétaires restreignent le choix des fournisseurs et imposent des cartes de communication spécifiques.
Conclusion

Le choix entre incrémental et absolu dépend du compromis entre coût matériel et temps d'arrêt machine. Pour une simple régulation de vitesse, l'incrémental reste performant et abordable. Pour des cinématiques synchronisées, des axes verticaux ou des lignes à flux tendu, le surcoût d'un codeur absolu communicant est vite amorti par les gains de disponibilité au redémarrage. Analysez la cinématique de votre mécanisme avant de figer votre sélection.

Codeurs absolus ou incrémentaux : bien choisir selon votre besoin

📖

Automatisation Industrielle : Défis, Solutions et Opportunités

Recevez gratuitement par mail notre dernier livre blanc

Livre blanc : comment l'automatisation industrielle répond aux défis de votre production

⚡

Un projet en tête ?

Parlez-nous de vos besoins

Parlons de votre projet dès maintenant : 02 52 64 00 62